En une phraseSur une vraie ligne industrielle miniature, j'ai écrit la logique qui décide quand faire avancer les tapis roulants, quand bloquer une pièce et vers quelle sortie l'envoyer.
01L'objectif
La ligne Casindus est composée de plusieurs stations commandées par des automates Siemens. J'étais chargé de deux d'entre elles :
- Station 3 – Séparation : les pièces arrivent une par une sur le convoyeur 1. Trois pièces sur quatre continuent tout droit ; la quatrième est déviée vers le convoyeur 2 par un aiguillage. On forme ainsi des lots.
- Station 4 – Tri : chaque pièce passe devant un capteur optique (est-elle noire ?) puis un capteur inductif (est-elle métallique ?) et part vers l'une des trois sorties.
02Ma contribution, étape par étape
-
01Analyse
Capteurs, actionneurs, variables
J'ai identifié tous les capteurs (présence pièce, stoppeur, fin de convoyeur, glissière) et tous les actionneurs (moteurs des convoyeurs, stoppeur, aiguillages), puis rédigé les tables de variables.
-
02Conception
Modéliser avec des GRAFCET
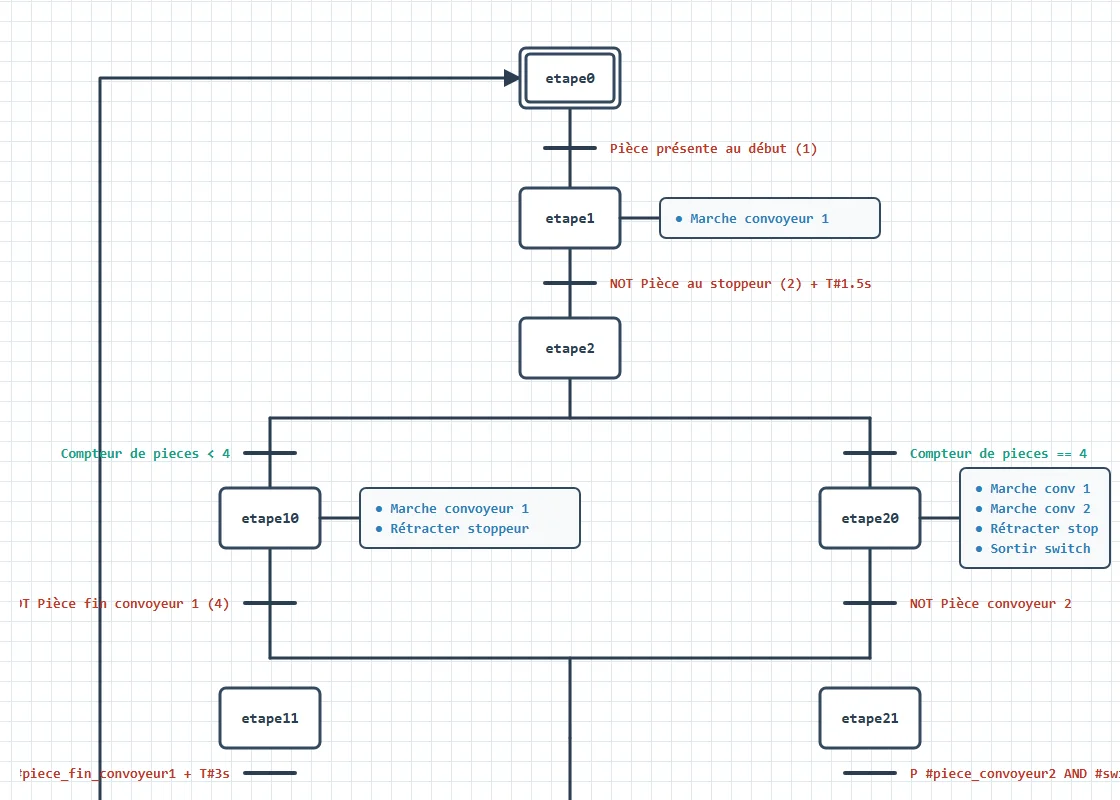
J'ai traduit chaque comportement en GRAFCET : étapes, actions et conditions de passage. Station 3 : un compteur de pièces choisit entre deux branches. Station 4 : des divergences en OU enchaînent le test optique puis le test inductif.
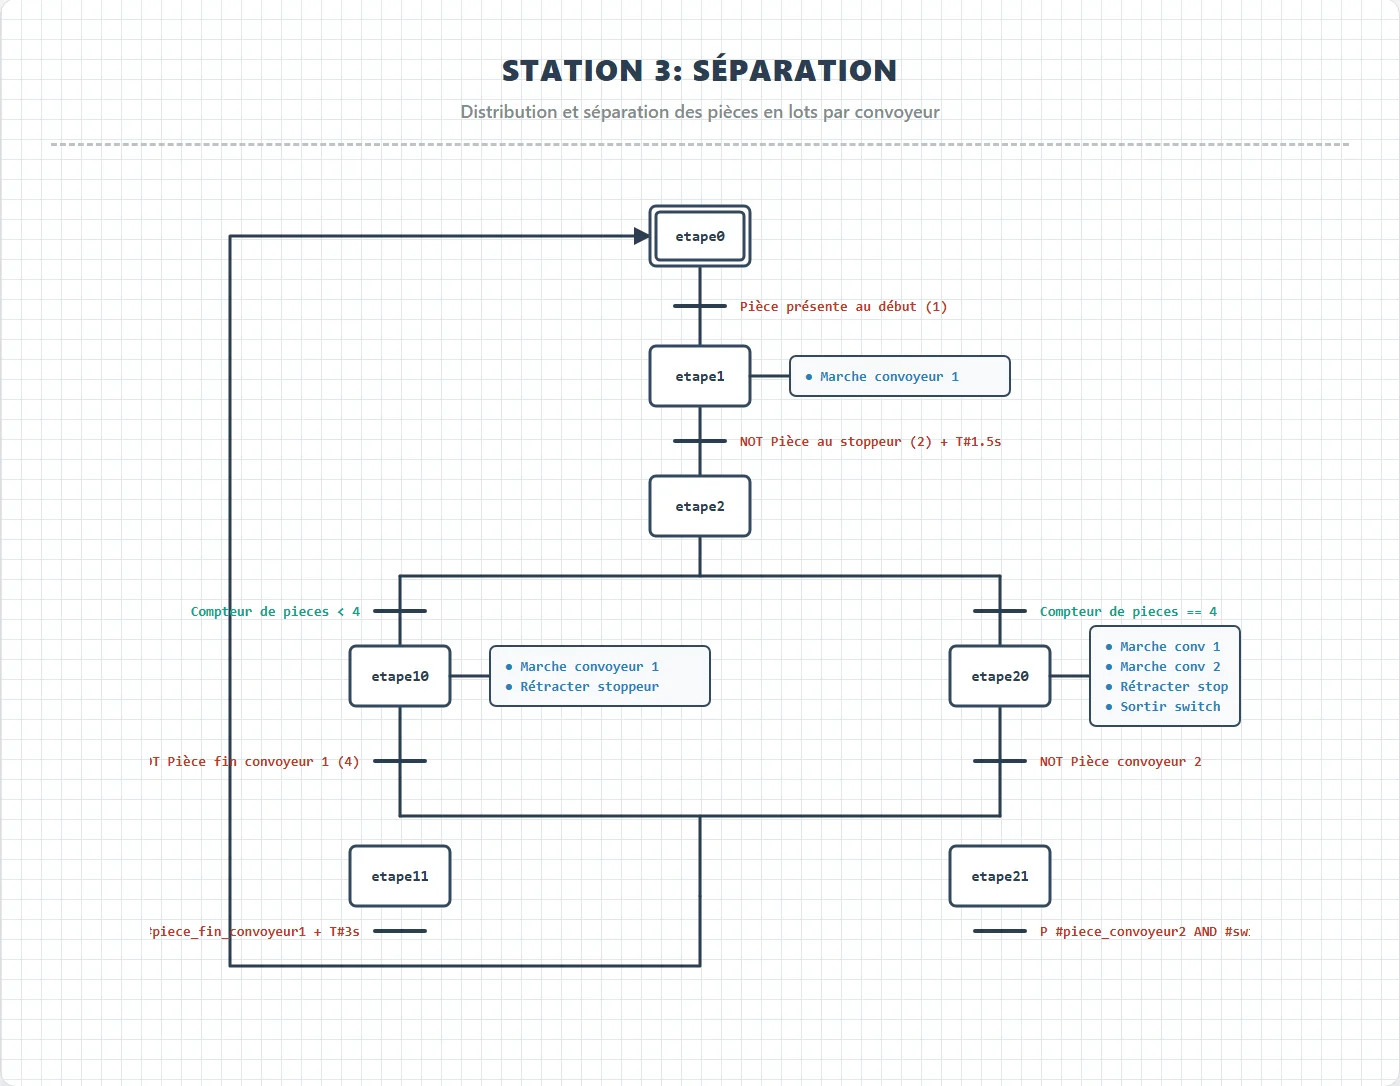
Station 3 : compteur inférieur à 4, la pièce continue ; égal à 4, l'aiguillage l'envoie sur le convoyeur 2. 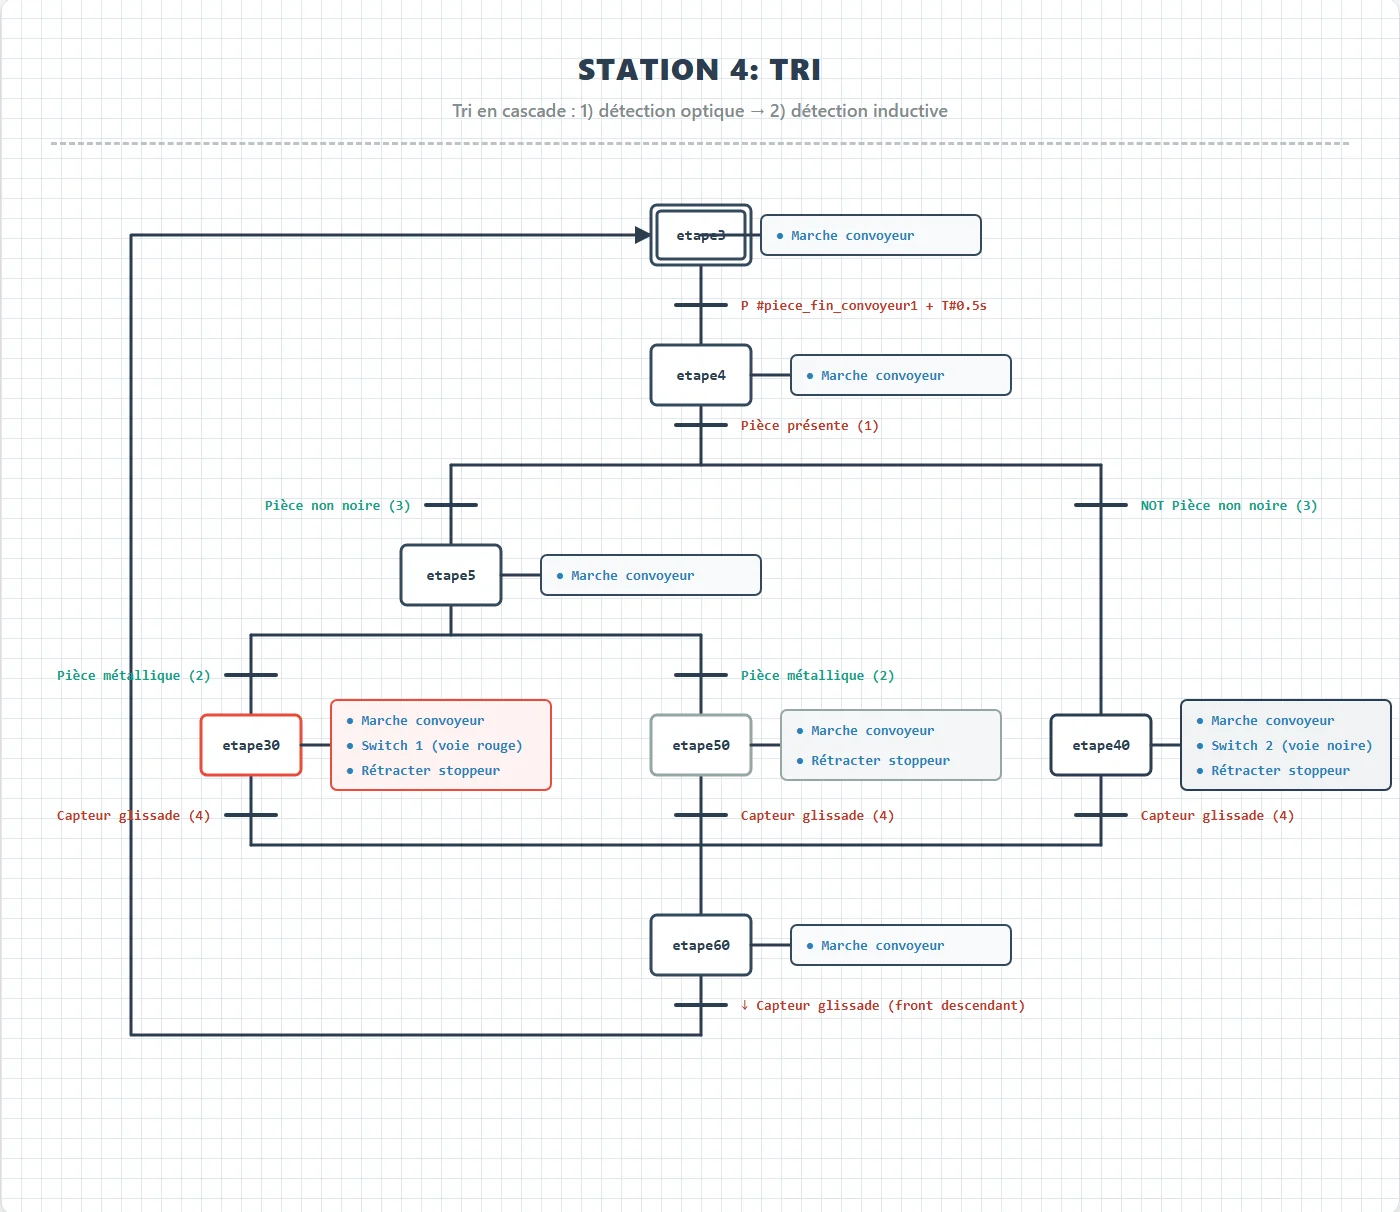
Station 4 : détection optique puis inductive, trois voies de sortie. -
03Réalisation
Programmer dans TIA Portal
J'ai organisé le programme en blocs séparés, ce qui le rend lisible et facile à déboguer, avec des temporisations qui laissent aux pièces le temps de passer.
⌁ Organisation du programmeBloc Contenu Transitions et évolutions Conditions de franchissement, activation / désactivation des étapes Sorties Actions associées aux étapes actives (moteurs, stoppeur, aiguillages) Initialisation Mise en état initial au démarrage Main Appel ordonné des blocs à chaque cycle automate Temporisation Rôle T#1.5s Station 3 : laisser la pièce quitter le stoppeur T#3s Station 3 : la pièce atteint la fin du convoyeur 1 T#4s Station 3 : transfert sur le convoyeur 2, aiguillage rentré T#0.5s Station 4 : entrée de la pièce venant du convoyeur 1 -
04Tests
Mise au point sur la ligne réelle
J'ai chargé le programme dans les automates et vérifié chaque cas : pièce seule, quatrième pièce du lot, pièce noire, pièce métallique… en ajustant les temporisations quand une pièce n'avait pas fini de glisser.
03Le GRAFCET en action
Envoyez une pièce sur la station 4 et regardez les étapes s'activer une à une, comme dans l'automate.
04Une difficulté, et comment je l'ai résolue
Le problème : le bon moment
Un capteur peut changer d'état avant que la pièce ait réellement fini son trajet. Si le GRAFCET avance trop tôt, le stoppeur se referme sur la pièce ou l'aiguillage bouge au mauvais moment.
La solution
J'ai combiné les conditions sur fronts (montant ou descendant) avec des temporisations ajustées par essais successifs sur la ligne, par exemple « fin de convoyeur détectée + 3 s » avant de revenir à l'étape initiale.
05Ce que j'ai appris
Compétences techniques
- Modéliser un système séquentiel avec le GRAFCET (divergences, compteurs, temporisations)
- Structurer un programme d'automate en blocs dans TIA Portal
- Mettre au point un programme sur une installation réelle
Compétences transversales
- Travailler sur une partie d'un système plus grand
- Documenter pour qu'un autre puisse reprendre le travail
- Patience et méthode lors des essais