En une phraseMon premier projet d'automatisme : faire monter et descendre un volet avec trois boutons, l'arrêter tout seul en fin de course et surtout l'arrêter immédiatement si quelqu'un passe dessous.
01L'objectif
Le cahier des charges demandait :
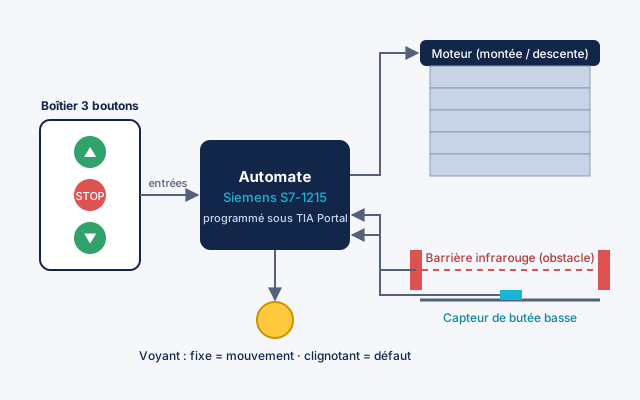
- une commande manuelle intuitive avec trois boutons : montée, stop, descente ;
- un arrêt automatique en position haute et basse (capteur de butée) ;
- une sécurité anti-obstacle : la barrière infrarouge coupe la descente si une personne ou un véhicule passe ;
- une signalisation par voyant : éteint à l'arrêt, fixe en mouvement, clignotant en cas de défaut.
02Ma contribution, étape par étape
-
01Analyse
Toutes les situations, avant le code
J'ai listé toutes les situations possibles : que se passe-t-il si on appuie sur montée et descente en même temps ? si un obstacle apparaît pendant la montée ? Pour chaque cas, j'ai fixé le comportement attendu.
-
02Programmation
Trois modes de commande
- Commande directe : le volet bouge tant que le bouton est maintenu ; deux boutons à la fois = arrêt.
- Commande mémorisée : un simple appui lance le mouvement, « Stop » l'arrête ; la montée est prioritaire.
- Télérupteur : un appui lance le mouvement, un nouvel appui l'arrête.
-
03Sécurité
La barrière infrarouge avant tout
J'ai fait en sorte que la barrière infrarouge soit prioritaire sur toutes les commandes de descente, et que le voyant indique clairement l'état du volet.
⌁ Principe de la commande mémorisée// Montée mémorisée : marche par appui, arrêt par Stop ou fin de course Montee := (BP_Montee OR Montee) AND NOT BP_Stop AND NOT FC_Haut; // Descente : la montée est prioritaire, la barrière IR coupe tout Descente := (BP_Descente OR Descente) AND NOT BP_Stop AND NOT Butee_Basse AND NOT Barriere_IR AND NOT Montee; // Voyant : fixe en mouvement, clignotant (horloge 2 Hz) en défaut Voyant := Montee OR Descente OR (Defaut AND Clock_2Hz);
Équations de principe en texte structuré, pour illustrer la logique de priorités et de verrouillage.
-
04Essais
Validation sur l'automate
J'ai chargé le programme dans l'automate S7-1215 depuis TIA Portal, puis vérifié chaque scénario en simulant les boutons et les capteurs.
03Une difficulté, et comment je l'ai résolue
Le problème : des ordres contradictoires
Avec plusieurs boutons et plusieurs sécurités, deux ordres opposés peuvent arriver en même temps : monter et descendre, ou descendre alors qu'un obstacle est détecté.
La solution
J'ai défini un ordre de priorité clair : sécurité d'abord, puis « Stop », puis montée, puis descente, et ajouté des verrouillages pour que les deux sens du moteur ne soient jamais commandés en même temps.
04Ce que j'ai appris
Compétences techniques
- Découvrir TIA Portal et les automates Siemens
- Traduire un cahier des charges en logique de commande
- Penser la sécurité dès la conception
Compétences transversales
- Analyser un besoin avant d'agir
- Se mettre à la place de l'utilisateur final
Pourquoi ce projet compte
C'est ce premier projet qui m'a fait découvrir l'automatisme. Il m'a servi de base pour la chaîne de production Casindus quelques mois plus tard, avec les mêmes outils à plus grande échelle.